Một con số mm/s cho biết máy "khỏe hay yếu"; phổ FFT cho biết máy "bị bệnh gì". Hiểu cả hai giúp đội bảo trì sửa đúng chỗ thay vì thay phụ tùng theo cảm tính.
Tiêu chuẩn rung ISO 10816-3 (nay được thay thế bởi ISO 20816-3 với cách tiếp cận tương tự) đưa ra ngưỡng vận tốc rung để đánh giá tình trạng máy công nghiệp từ 15 kW trở lên. Nhưng một con số tổng chỉ trả lời câu hỏi "có vấn đề không", chưa trả lời "vấn đề gì". Bài viết hướng dẫn đọc bảng ngưỡng ISO, nhận diện chữ ký của từng loại lỗi trên phổ FFT, tính tần số lỗi ổ lăn và cách gắn cảm biến để dữ liệu đáng tin cậy.
ISO 10816-3 đánh giá máy bằng vận tốc rung RMS (mm/s) đo trên vỏ ổ đỡ, thường trong dải 10–1.000 Hz. Máy được chia thành hai nhóm và hai loại móng:
| Nhóm – móng | A/B | B/C | C/D |
|---|---|---|---|
| Nhóm 2 – móng cứng | 1,4 | 2,8 | 4,5 |
| Nhóm 2 – móng mềm | 2,3 | 4,5 | 7,1 |
| Nhóm 1 – móng cứng | 2,3 | 4,5 | 7,1 |
| Nhóm 1 – móng mềm | 3,5 | 7,1 | 11,0 |
Ý nghĩa các vùng: A – máy mới đưa vào vận hành; B – chấp nhận chạy dài hạn; C – không phù hợp chạy dài hạn, cần lên kế hoạch xử lý; D – rung đủ lớn để gây hư hỏng. Với bơm cánh quạt có thêm ISO 10816-7 với phân loại riêng; nên đối chiếu khuyến cáo của nhà sản xuất bơm.
Ngưỡng ISO là "lưới an toàn" chung cho mọi máy. Nhưng mỗi máy có đường nền riêng: một bơm ổn định ở 2,0 mm/s nhiều năm mà tăng lên 3,5 mm/s trong hai tuần là tín hiệu quan trọng, dù vẫn chưa chạm vùng D. Vì vậy hệ giám sát tốt nên cảnh báo theo cả ngưỡng tuyệt đối lẫn tốc độ thay đổi so với đường nền, và so sánh trong cùng điều kiện tải, tốc độ.
Tín hiệu rung đo được là tổng của nhiều dao động cùng lúc. Phép biến đổi Fourier nhanh (FFT) tách tín hiệu thành các thành phần theo tần số. Mỗi loại lỗi cơ khí tạo ra rung ở những tần số đặc trưng, thường là bội số của tốc độ quay – ký hiệu 1X (bằng tốc độ quay), 2X, 3X...
Ví dụ động cơ 4 cực, lưới 50 Hz, chạy 1.480 vòng/phút: 1X = 1.480 / 60 ≈ 24,7 Hz.
| Lỗi | Dấu hiệu trên phổ | Hướng rung nổi bật |
|---|---|---|
| Mất cân bằng | Đỉnh 1X cao, ít hài | Hướng kính, pha ổn định |
| Lệch trục (khớp nối) | 1X và 2X cao, đôi khi 3X | Dọc trục cao; lệch pha ~180° qua khớp nối |
| Lỏng cơ khí, lỏng chân đế | Nhiều hài 1X, 2X, 3X... có thể có thành phần ½X | Thường theo phương thẳng đứng |
| Hỏng ổ lăn | Đỉnh tại tần số lỗi BPFO, BPFI, BSF và dải biên; giai đoạn đầu ở tần số cao | Hướng kính tại vùng chịu tải |
| Tần số qua cánh bơm | Đỉnh tại số cánh × 1X tăng bất thường | Hướng kính |
| Xâm thực | Nền nhiễu dải rộng tần số cao, dao động | Gần cửa hút |
| Lỗi điện động cơ | Đỉnh 2 lần tần số lưới (100 Hz ở lưới 50 Hz); biến mất ngay khi cắt điện | Hướng kính |
Cách phân biệt nhanh lỗi điện với lỗi cơ: cắt điện động cơ khi đang đo – rung do nguyên nhân điện biến mất ngay lập tức, rung cơ khí giảm dần theo tốc độ. Với động cơ ở xa hoặc khó tiếp cận, phân tích chữ ký điện là phương pháp bổ sung hữu ích.
Với ổ có n viên bi, đường kính bi d, đường kính vòng tâm bi D, góc tiếp xúc φ và tần số quay fr:
BPFO = (n/2) · fr · (1 − (d/D)·cosφ)
BPFI = (n/2) · fr · (1 + (d/D)·cosφ)
Ví dụ ổ 6205 (9 bi, d/D ≈ 0,21, φ = 0) trên trục 24,7 Hz:
BPFO ≈ 4,5 × 24,7 × 0,79 ≈ 88 Hz · BPFI ≈ 4,5 × 24,7 × 1,21 ≈ 134 Hz
Quy tắc nhớ nhanh: BPFO ≈ 0,4 × n × 1X, BPFI ≈ 0,6 × n × 1X. Hư hỏng ổ lăn thường đi qua nhiều giai đoạn: ban đầu chỉ thấy ở tần số siêu âm/rất cao, sau đó xuất hiện đỉnh tần số lỗi, rồi dải biên quanh chúng, cuối cùng nhiễu nền tăng và rung tổng tăng – lúc này thời gian còn lại đã ngắn.
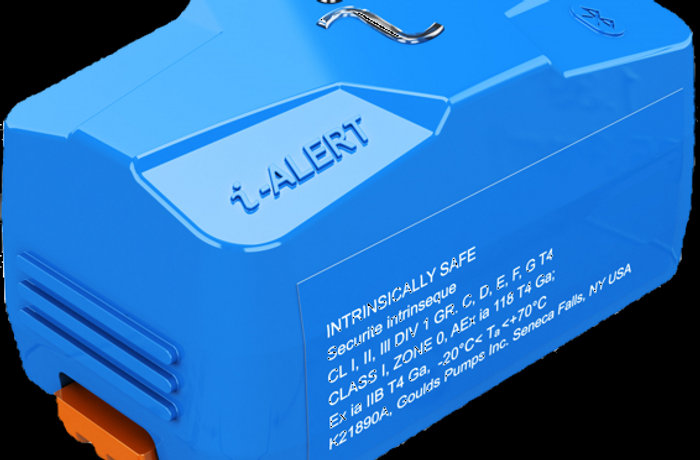
Nhiệt độ vỏ ổ tăng khi bôi trơn kém, quá tải hoặc ổ quá chặt – thường muộn hơn rung nhưng xác nhận mức độ nghiêm trọng. Giờ chạy cho biết máy nào chạy nhiều, máy dự phòng nào lâu không chạy (dễ bị hỏng ổ do rung ngoại lai, đọng nước). Cảm biến không dây i-ALERT® đo đồng thời rung 3 trục, nhiệt độ và giờ chạy, đưa lên nền tảng i-ALERT AI để học đường nền từng máy; kỹ sư PlusSmart hỗ trợ chẩn đoán FFT từ xa – trong một dự án thí điểm, thời gian từ lúc gắn cảm biến đến khi có chẩn đoán nguyên nhân chỉ khoảng 4 ngày.
Xem thêm: 7 dấu hiệu bơm sắp hỏng và xâm thực bơm.
PlusSmart khảo sát 5–10 máy đầu tiên, gắn cảm biến i-ALERT bằng đế nam châm và gửi báo cáo phân tích sau vài tuần.
Đặt lịch khảo sát miễn phíTheo ISO 10816-3, máy nhóm 2 (15–300 kW) trên móng cứng: dưới 2,8 mm/s RMS là chấp nhận chạy dài hạn, 2,8–4,5 mm/s cần lên kế hoạch xử lý, trên 4,5 mm/s có nguy cơ hư hỏng. Nên đối chiếu thêm ISO 10816-7 cho bơm và khuyến cáo nhà sản xuất.
ISO 20816-3 là phiên bản thay thế, gộp đánh giá rung trên vỏ và trên trục, giữ cách phân vùng A/B/C/D tương tự. Nhiều nhà máy vẫn dùng bảng ISO 10816-3 làm tham chiếu.
Mất cân bằng chủ yếu cho đỉnh 1X hướng kính. Lệch trục cho 1X và 2X cao, đặc biệt rung dọc trục lớn và lệch pha khoảng 180° qua khớp nối.
BPFO (Ball Pass Frequency Outer race) là tần số viên bi lăn qua một điểm hư hỏng trên vòng ngoài ổ lăn, xấp xỉ 0,4 × số bi × tốc độ quay.
Cảm biến không dây phù hợp để theo dõi xu hướng liên tục và phát hiện sớm; khi có cảnh báo, dữ liệu phổ FFT và phân tích của kỹ sư giúp xác định nguyên nhân cụ thể.
Bảng ngưỡng ISO 10816-3 cho biết máy đang ở mức nào; xu hướng cho biết máy đang xấu đi nhanh hay chậm; phổ FFT cho biết nguyên nhân. Kết hợp cả ba – cùng nhiệt độ và giờ chạy – với cảm biến gắn đúng vị trí giúp đội bảo trì sửa đúng lỗi, đúng lúc.
Chúng tôi xem dữ liệu vận hành hiện có, chỉ ra các bơm rủi ro cao nhất và đề xuất cách theo dõi phù hợp với ngân sách. Báo giá, thời gian giao hàng do PlusSmart Technology cung cấp trực tiếp – thông tin luôn được xác nhận.
PlusSmart Technology Pte. Ltd. · 10 Anson Road, #21-07 International Plaza, Singapore 079903 · info@plussmart.tech · +65 8035 1434
Hoạt động tại Singapore · Việt Nam · ASEAN
Cảm biến rung, nhiệt độ, giờ chạy không dây và nền tảng i-ALERT AI cho toàn nhà máy.
Xem giải pháp i-ALERT →